Depth Estimation: AI Nhìn Khoảng Cách Như Thế Nào?
Khi nhìn một bức ảnh, con người gần như ngay lập tức biết chiếc xe nào đang ở gần, tòa nhà nào nằm phía xa hay một người đang đứng trước hay sau một vật thể khác. Chúng ta làm điều đó mà không cần tính toán rõ ràng, nhờ những dấu hiệu thị giác mà não đã quen thuộc từ rất lâu.
Với máy tính thì khác. Một bức ảnh RGB về bản chất chỉ là tập hợp các pixel chứa thông tin màu sắc. Pixel đó nằm cách camera 1 mét hay 10 mét không được ghi trực tiếp vào ảnh.
Depth Estimation xuất hiện để giải quyết chính bài toán này: từ hình ảnh, AI cố gắng suy ra thông tin về độ sâu – tức mối quan hệ gần, xa giữa camera và các điểm trong cảnh.
Điều thú vị nằm ở chỗ: nếu chỉ có một camera RGB, AI không thực sự “đo” khoảng cách như một chiếc thước. Nó phải suy luận.
1. Depth Estimation là gì?
Có thể hiểu đơn giản, Depth Estimation là quá trình dự đoán độ sâu cho các pixel trong một hình ảnh.
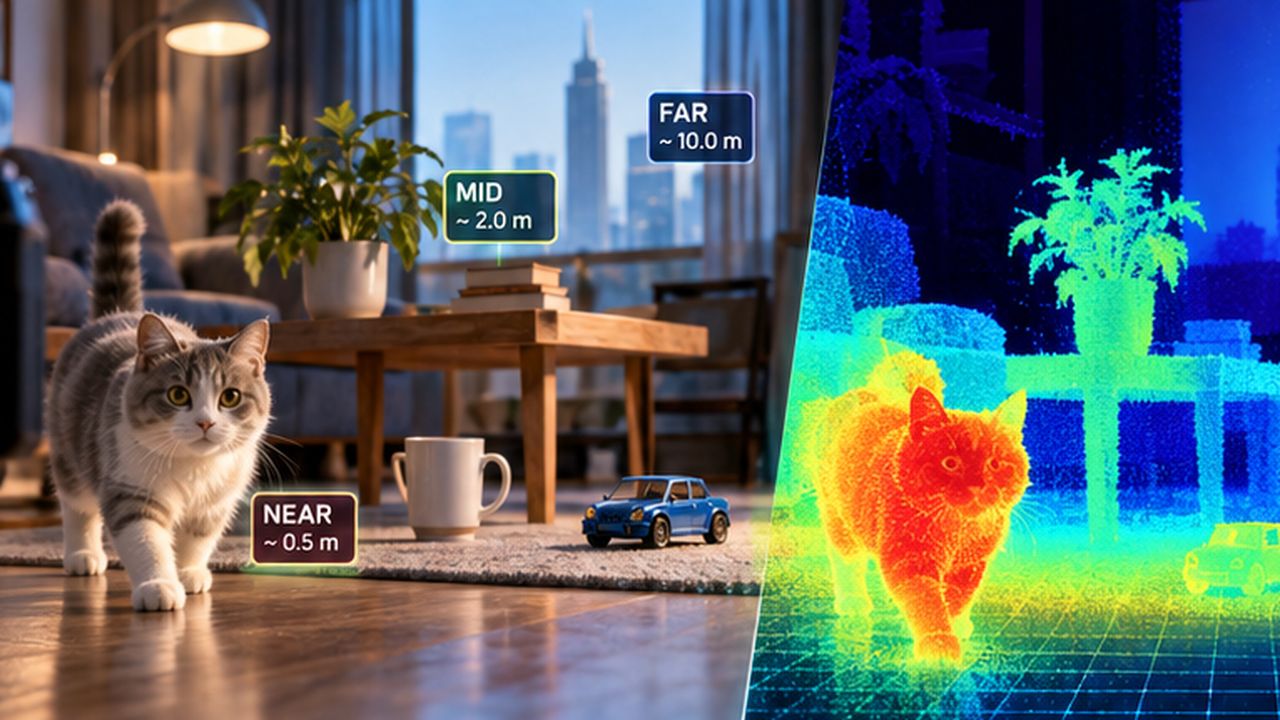
Kết quả thường được biểu diễn dưới dạng Depth Map. Thay vì mỗi pixel chỉ có giá trị RGB, hệ thống tạo thêm một lớp thông tin thể hiện pixel đó tương ứng với vùng gần hay xa camera.
Hãy tưởng tượng một bức ảnh có một chiếc xe ở tiền cảnh, một hàng cây ở giữa và những tòa nhà ở phía xa. Ảnh RGB cho biết chúng trông như thế nào; Depth Map cho biết chúng nằm ở đâu theo chiều sâu.
Đây là khác biệt quan trọng: Depth Estimation không đơn thuần làm cho ảnh “trông 3D hơn”, mà tạo ra một dạng dữ liệu có thể được sử dụng bởi các thuật toán Computer Vision khác.
2. Nếu chỉ có một ảnh, AI biết chiều sâu bằng cách nào?
Đây là phần thú vị nhất của Monocular Depth Estimation – ước lượng chiều sâu từ một camera duy nhất.
AI không có cảm biến khoảng cách trong trường hợp này. Thay vào đó, model được huấn luyện trên dữ liệu để học các depth cues, tức những dấu hiệu thị giác có liên quan đến chiều sâu.
2.1. Perspective
Đường thẳng hội tụ là một trong những tín hiệu mạnh nhất.
Ví dụ, hai mép của một con đường thường có vẻ hội tụ về phía đường chân trời. Những vật thể nằm gần điểm hội tụ thường được hiểu là ở xa hơn.
AI có thể học mối quan hệ này từ rất nhiều hình ảnh thay vì phải tự xây dựng toàn bộ quy tắc hình học bằng tay.
2.2. Kích thước tương đối
Một chiếc ô tô xuất hiện lớn trong ảnh có thể đang ở gần camera, trong khi một chiếc xe có hình dáng tương tự nhưng nhỏ hơn nhiều có thể đang ở xa.
Điểm quan trọng là AI không chỉ nhìn kích thước tuyệt đối. Nó học quan hệ kích thước giữa các vật thể trong cùng một cảnh.
2.3. Occlusion
Khi một vật thể che một phần vật thể khác, chúng ta thường biết vật thể bị che nằm phía sau.
Nếu một cái cây che một phần chiếc xe, AI có thể sử dụng quan hệ này như một dấu hiệu về thứ tự chiều sâu.
2.4. Texture và ánh sáng
Texture của bề mặt cũng thay đổi theo khoảng cách. Các chi tiết ở xa thường nhỏ và dày hơn, trong khi vật thể ở gần có texture rõ hơn.
Ánh sáng, bóng đổ và độ tương phản cũng cung cấp thêm manh mối. Không có một tín hiệu nào luôn đủ chính xác, nhưng khi kết hợp nhiều tín hiệu, model có thể hình thành một dự đoán hợp lý.
3. Từ một ảnh RGB đến Depth Map
Một pipeline Monocular Depth có thể hình dung khá đơn giản:
RGB Image → Depth Model → Depth Prediction → Depth Map
Ảnh đầu vào được đưa qua neural network. Model phân tích các đặc trưng hình ảnh và tạo ra một bản đồ chiều sâu tương ứng.
Các kiến trúc Deep Learning hiện đại có thể học những quan hệ rất phức tạp giữa vật thể, bối cảnh và bố cục hình ảnh. Vì vậy, model không chỉ dựa vào một dấu hiệu như perspective mà kết hợp nhiều thông tin cùng lúc.
Đây cũng là lý do Depth Estimation bằng AI có thể hoạt động ngay cả khi hình ảnh không cung cấp đủ dữ liệu hình học để tính khoảng cách một cách trực tiếp.
4. Relative Depth và Metric Depth khác nhau thế nào?
Relative Depth chủ yếu cho biết thứ gì gần hơn hoặc xa hơn. Ví dụ, model có thể xác định chiếc ghế gần camera hơn bức tường phía sau.
Metric Depth cố gắng đưa ra khoảng cách theo đơn vị thực tế, chẳng hạn mét.
Với một ảnh đơn lẻ, việc xác định metric depth khó hơn nhiều vì hình ảnh thường thiếu một scale tuyệt đối. Một vật thể nhỏ có thể là vật thể nhỏ ở gần, hoặc vật thể lớn ở xa.
Do đó, một Depth Map nhìn rất thuyết phục về mặt tương đối chưa chắc đã cho khoảng cách tuyệt đối chính xác.
Đây là một trong những vấn đề quan trọng khi đưa Depth Estimation từ demo sang ứng dụng thực tế.
5. Depth Estimation khó ở đâu?
Dù model ngày càng tốt, việc suy luận chiều sâu từ ảnh vẫn không phải bài toán dễ.
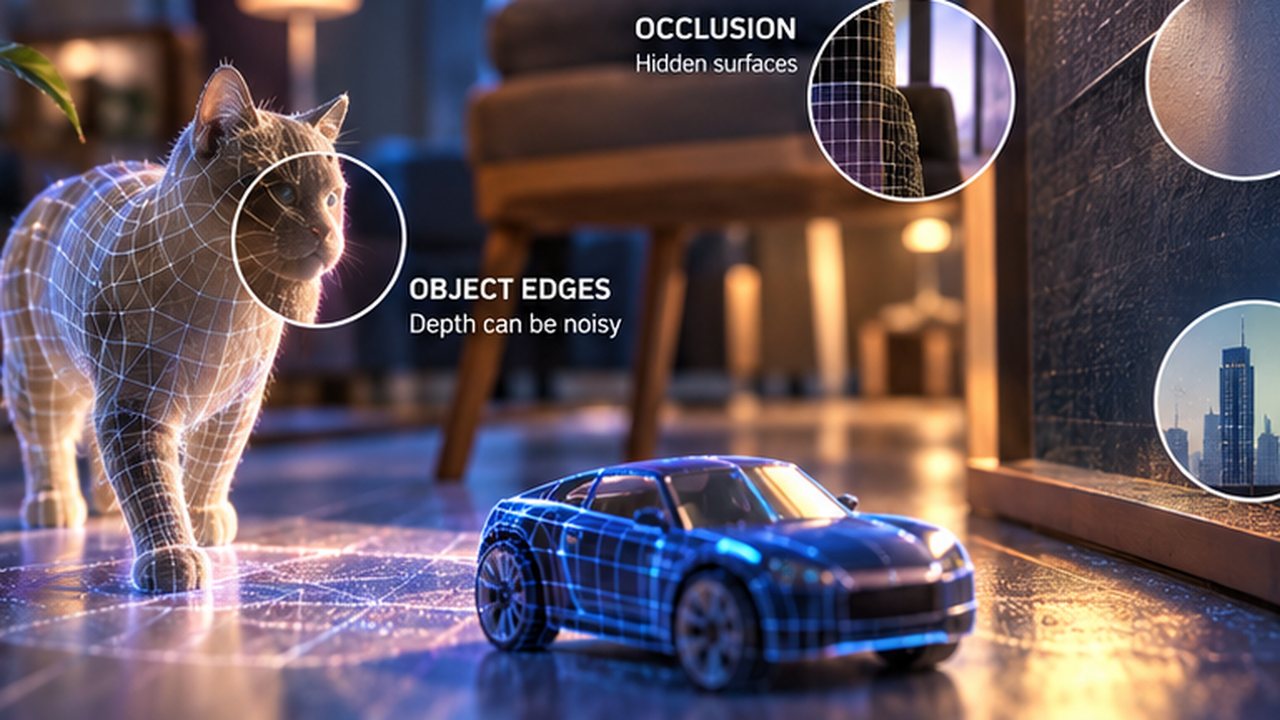
Vật thể mỏng như dây điện, cành cây hoặc chân ghế có thể khiến depth bị thiếu hoặc không ổn định.
Biên vật thể cũng là vùng khó. Chỉ một vài pixel sai ở đường viền có thể khiến Depth Map bị “lem” giữa foreground và background.
Occlusion tạo ra một vấn đề khác: model không thể nhìn thấy phần bề mặt đang bị che nên phải suy luận dựa trên context.
Bề mặt ít texture như một bức tường trắng cũng cung cấp rất ít tín hiệu trực quan để xác định khoảng cách.
Cuối cùng là scale ambiguity. Một model có thể hiểu rất tốt cấu trúc gần–xa của cảnh nhưng vẫn không biết chính xác cảnh đó có kích thước bao nhiêu ngoài đời.
Những giới hạn này cho thấy Depth Estimation không đơn giản là “đổi ảnh RGB thành ảnh màu depth”. Phía sau đó là cả một bài toán suy luận phức tạp.
6. Vì sao Depth Estimation cần GPU?
Với những model nhỏ và ảnh có độ phân giải thấp, Depth Estimation có thể chạy tương đối nhẹ. Nhưng khi tăng resolution hoặc cần xử lý video liên tục, workload thay đổi rất nhanh.
Một video Full HD hoặc 4K có hàng triệu pixel trên mỗi frame. Nếu hệ thống phải tạo Depth Map cho hàng chục frame mỗi giây, model phải thực hiện inference liên tục với khối lượng dữ liệu lớn.
Khi đó, GPU giúp xử lý các phép tính tensor song song hiệu quả hơn CPU, đặc biệt với những model Deep Learning có nhiều layer.
Có thể hình dung:
Resolution ↑ → Pixels ↑ → Computation ↑ → GPU/VRAM demand ↑
Với pipeline Video AI, bài toán còn phụ thuộc vào latency, throughput, số lượng camera và số stream cần xử lý đồng thời.
Đó là lý do benchmark Depth Model không nên chỉ hỏi “model có chạy được không?”, mà còn phải hỏi chạy nhanh đến đâu và với workload thực tế nào.
7. Depth Estimation dùng để làm gì?
Depth Map có thể trở thành một lớp dữ liệu bổ sung cho nhiều hệ thống Computer Vision.
Nó có thể hỗ trợ background removal, thay đổi hiệu ứng theo khoảng cách, tạo hiệu ứng xóa phông hoặc hỗ trợ các tác vụ cần phân biệt foreground và background.
Trong robotics và các hệ thống nhận thức môi trường, depth có thể được kết hợp với những loại dữ liệu khác để giúp hệ thống hiểu vị trí tương đối của vật thể.
Trong 3D Computer Vision, Depth Map cũng có thể trở thành một đầu vào để xây dựng các bước xử lý không gian tiếp theo.
Nói cách khác, Depth Estimation không phải toàn bộ câu chuyện về 3D. Nó là một lớp thông tin quan trọng giúp các pipeline phía sau có thêm dữ liệu về khoảng cách.
8. Kết luận
Depth Estimation giải quyết một câu hỏi tưởng như rất đơn giản nhưng thực tế khá phức tạp: “Trong một bức ảnh, cái gì gần và cái gì xa?”
Với Monocular Depth Estimation, AI không có hai camera hay cảm biến laser để trực tiếp đo khoảng cách. Nó học cách đọc các dấu hiệu như perspective, kích thước tương đối, occlusion, texture, ánh sáng và context để tạo ra Depth Map.
Chính khả năng suy luận này khiến Depth Estimation trở thành một thành phần quan trọng trong nhiều pipeline Computer Vision hiện đại. Nhưng khi đưa model vào video hoặc workload lớn, chất lượng model chỉ là một nửa câu chuyện. Resolution, latency, throughput và năng lực GPU cũng quyết định hệ thống có thể hoạt động hiệu quả đến đâu.
Với những workload cần GPU mạnh để thử nghiệm model, benchmark nhiều cấu hình hoặc chạy inference trên video, iRender có thể là một lựa chọn sáng suốt cho bạn, bởi khả năng cung cấp GPU Cloud bare-metal với hiệu năng GPU cao, băng thông PCIe mạnh, Root Access và khả năng scale linh hoạt.
Tham khảo cấu hình và chi phí iRender tại đây.
Đăng ký tài khoản iRender AI để trải nghiệm GPU Cloud hoặc liên hệ đội ngũ chăm sóc khách hàng để được tư vấn cấu hình phù hợp với nhu cầu Video AI của bạn.
FAQs
- Depth Estimation là gì?
Depth Estimation là quá trình AI ước lượng độ sâu hoặc khoảng cách của các điểm trong hình ảnh, thường được biểu diễn bằng Depth Map.
- Monocular Depth Estimation hoạt động như thế nào?
Nó sử dụng một ảnh RGB duy nhất và học các dấu hiệu như perspective, kích thước vật thể, occlusion, texture và context để dự đoán chiều sâu.
- Depth Map có phải là khoảng cách chính xác theo mét không?
Không phải lúc nào cũng vậy. Nhiều model dự đoán relative depth; để có metric depth chính xác cần thêm thông tin về scale hoặc dữ liệu tham chiếu phù hợp.
- Vì sao Depth Estimation khó?
Các trường hợp như vật thể mỏng, biên vật thể, vùng bị che khuất, bề mặt ít texture và scale ambiguity đều có thể khiến dự đoán depth kém chính xác.
- Depth Estimation có cần GPU không?
Không bắt buộc với mọi model, nhưng GPU giúp tăng tốc inference đáng kể khi xử lý ảnh độ phân giải cao hoặc video real-time.
- Depth Estimation khác 3D Computer Vision như thế nào?
Depth Estimation tập trung vào việc ước lượng thông tin chiều sâu. Nó có thể là một thành phần đầu vào cho các pipeline 3D Computer Vision rộng hơn.
AI Insights
AI/DeepLearning & Khám phá những chuyển động mới.